本文来自微信公众号“中国工业报”,【作者】程玉璐。
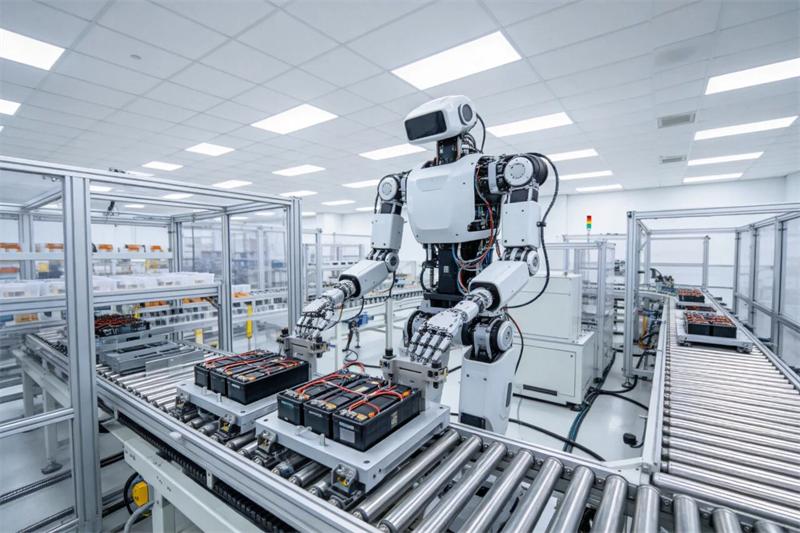
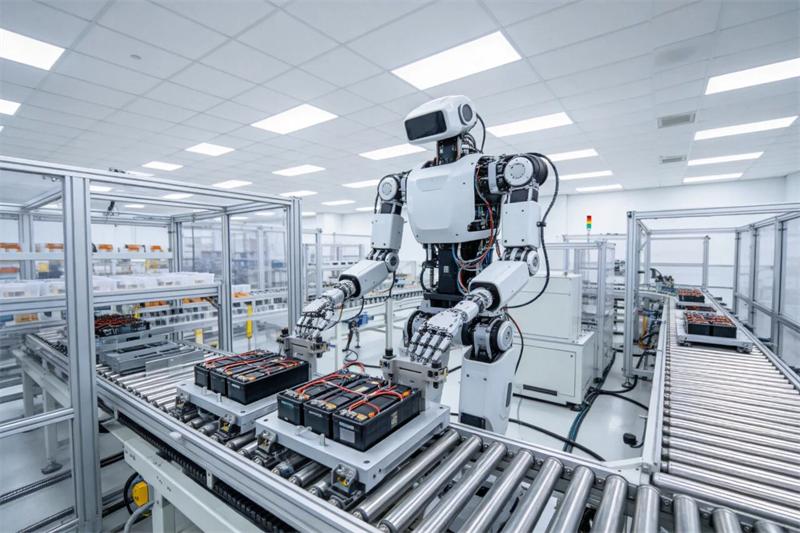
具身智能是以物理实体为载体,通过感知、决策与行动的完整闭环,实现机器在真实物理世界中动态交互的智能系统,其形态涵盖人形机器人、工业机器人(机械臂、灵巧手)、自动驾驶车辆等。具身智能是新一轮科技革命和产业变革的重要产物,也是驱动其加速演进的核心力量,更是科技竞争的新高地。党和国家高度重视具身智能的发展与应用。2025年3月,我国首次将“具身智能”写入政府工作报告,将其列为要重点部署的未来产业;2026年政府工作报告中,“具身智能”被明确列为我国要重点培育壮大的未来产业之一。目前,具身智能已应用于工业制造、医疗健康、家庭服务、物流仓储、农业生产及极端环境作业等多个场景,发展潜力大、应用前景广。因而,必须深入追问:具身智能的“智能”究竟是如何涌现的?
▲来源:摄图网
“身体”是具身智能涌现智能的物理实体
“身体”是具身智能相较于离身智能的根本特征,具身智能正是在“身体”各系统的整体运行中涌现智能的。
首先,“身体”聚焦“大脑、小脑和肢体”三大核心模块。具身智能语境下的“脑”隐喻借助机械肢体实现与现实世界的交互。其中,“大脑”是承载高级算法的中心模块,具有信息整合、语义理解、任务拆解、长期规划等高阶认知功能;“小脑”是执行控制系统,承担即时状态估计、姿态与运动控制、快速反馈调节等功能;“肢体”是感知器、执行器等各类核心硬件设施,为智能落地提供基础硬件支撑。
其次,“身体”是在物理空间中直接感知现实环境,并根据环境变化实时调整自身行为的前提。身体是人类感知世界的基础和中介,人类通过实践获得的认知、经验都是基于身体对所处环境的感知形成的。与人类理解世界的模式相似,具身智能依赖“身体”,通过视觉、听觉、触觉、力觉等多感知通道实时捕捉并整合来自物理环境的复杂信息,并通过“身体”反馈至环境,在完全未知的开放场景中作出响应与调整,从而实现动态化、场景化智能。
再次,具身智能的“身体”始终受到物理规律与社会情境的双重约束。“具身”指的是通过“身体”与外部环境进行深度交互的存在方式,这会受到物理规律和社会情境的双重约束。从物理规律看,“身体”的自由度、精度、姿态等指标,无一不受物理规律的制约。在实际运行中,具身智能每一次“智能”的输出都必须转化为真实的力与精准的位移,这会受到“身体”位置、姿态、感官分辨率、作用力阈值的规定。从社会情境看,“身体”使感知具有情境性。具身智能通过多模态传感器的协同运作,将外部环境的物理刺激转化为可被认知系统处理的经验素材,从而在物质层面建立与世界的联系。在不同的社会情境中,如何感知,感知到什么,如何处理感知,“身体”会产生差异化的反馈与应对机制。
“感知-决策-行动”是具身智能涌现智能的技术架构
对于人类来说,感知、决策与行动是高度统一、相辅相成的。与人类主体相类似,具身智能能够感知物理环境、理解和拆解复杂任务、自主规划行动并通过物理实体执行操作。在行动过程中,它还会依靠外界反馈来动态调整行为,实现闭环式智能迭代升级。
感知是具身智能以“身体”为媒介与世界展开的原初互动。感觉不同于耳朵,视觉、听觉、嗅觉、味觉、触觉每一种感官都各有其对象,人类通过多样化的感官通道与环境建立不同的关系。与人类相似,在感知层,具身智能不再依赖单一传感器,而是通过全覆盖的多类型感知设备处理和整合来自物理世界的环境数据,构建起多模态感知网络,形成对外在环境的某种程度的“理解”。这一感知过程是动态的,具身智能通过感知构建的不是客观世界的镜像,而是在身体与世界的持续纠缠中生成的动态认知结构。具身智能通过感知将数据转化为可用于推理和决策的经验,新获取的感知经验与既有认知图式碰撞融合,有利于进一步优化推理规则,实现持续认知迭代。
决策是具身智能根据感知经验做出的实时判断和规划。在决策层,具身智能持续感知环境变化,根据对特定情境与主体交互需求的感知,实时调整行为参数,规划下一步动作。在这一过程中,算法将特定的价值导向转化为固定的权重分配规则,具身智能对备选行动方案进行偏好排序,确保作出与实际场景需求高度契合的决策,推动静态的权重分配规则发生动态变化以适配复杂多变的场景。
行动是具身智能将决策对象化到物理世界的活动。在行动层,决策阶段生成的指令被发送至执行器,通过动作捕捉传感器、实时反馈算法等技术的协同运作,具身智能实现编码后的感知信号与行动之间的联动,在物理世界中完成相应动作。面对目标移动、位置变化或外部干扰等动态情境,具身智能并非被动执行预设程序,而是在与环境的持续交互中不断修正、优化运动策略,精准高效完成各项任务。
“感知-决策-行动”不是线性推进的单向链条,而是一个循环互动的闭环过程,每一次循环都使具身智能表现出更强的适应性与智能性。在这一闭环中,感知为决策提供情境依据,决策为行动设定目标与策略,行动则将决策外化于物理世界,改变环境状态,而变化后的环境随即被新一轮感知所捕获,成为下一轮决策的出发点。在这一循环中,每一环节都同时是前一环节的结果与后一环节的条件,不存在绝对的起点或终点。更重要的是,反馈机制使行动能够逆向校准感知与决策,从而形成持续的实时调节。正是这种可逆的、动态的互动结构,赋予了具身智能在不确定性环境中保持行为连贯性与适应性的核心能力。
具身交互是具身智能涌现智能的特有方式
生成式人工智能等离身智能的智能活动是脱离物理世界的,它们无法与环境实时交互,只能依赖预训练模型与预置数据的符号运算实现智能,因而可以与智能原先所属的载体和平台相剥离。具身智能的“身体”是其涌现智能的物理实体,具身交互是具身智能区别于传统智能、实现自主涌现智能的特有核心方式。
“具身交互”指的是具身智能的“身体”与环境之间的耦合交互。具身智能不是模型与“身体”的简单叠加,“身体”也不是自动执行指令的机器,具身智能通过与环境的持续交互获取感知经验与决策规划,并在行动中及时检验与纠错。具身智能能否实现智能,关键在于其是否具备主动感知、交互运动和灵活适应的能力,能够把感知转化为有效的行动并在行动中获得反馈以实现持续自我改进。
具身交互贯穿具身智能“感知-决策-行动”技术全链条。在感知中,具身智能以身体为载体,通过与环境动态交互不断获取新信息并将其转化为感知经验,填补认知盲区。具身智能生成的感知经验不是同质化的,在学习人类知识并与人类偏好对齐后,它也会表现出自己的特定偏好,以便更好地适应复杂环境。在决策中,针对环境变化或任务变更,具身智能通过持续的环境反馈机制,可以迅速决策、持续调整策略,对自身行为进行动态调适。在行动中,具身智能能够在真实或仿真场景中对因果关系进行试验,在出现偏差时进行自我修正与策略更新,极大提升环境适应性与任务执行精度。
具身智能实现了从离身计算到具身交互的智能跃迁,通过“感知-决策-行动”的闭环耦合,第一次使智能系统具备了在真实物理世界中“自主”作业和适应性进化的能力。从工业场景中灵巧手与机械臂的精密操作,到医疗康复中外骨骼与手术机器人的协同配合,再到家庭服务与特种作业中人形机器人的逐步落地,具身智能正在把“智能”从符号运算转化为生产效率的提升、服务边界的拓展与新业态的催生。立足现在,具身智能已经成为智能经济新引擎;展望未来,具身智能将会深刻推动社会生产力的跃升与人类生活方式的深刻变革。
(作者单位:中国社会科学院大学马克思主义学院)